实验室动态
2025-07-28
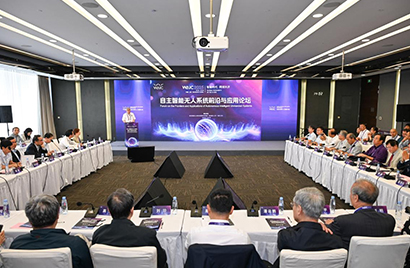
2025世界人工智能大会——自主智能无人系统前沿与应用论坛 成功举办

作为7月26日开幕的2025世界人工智能大会的标志性活动,由世界人工智能大会组委会指导主办、自主智能无人系统全国重点实验室和哈尔滨工业大学联合承办的“自主智能无人系统前沿与应用论坛”当天下午在上海世博中心举行。论坛聚焦自主智能无人系统前沿与应用探索,特别邀请了相关领域国家级重点实验室负责人、国家级学会理事长、顶尖学术期刊主编等专家学者齐聚一堂,其中包括20余位国内外院士和多位资深专家学者,共同探讨自主智能无人系统的核心技术、前沿趋势、应用场景及社会影响,以期推动技术创新与跨领域融合,共同塑造智能无人化的未来产业生态。上海市人民政府副秘书长、市教委主任周亚明、刘玠院士、潘云鹤院士、高文院士、赵沁平院士、桂卫华院士、刘明院士、陈纯院士、钱锋院士、邓宗全院士、陈杰院士、张平院士、杨树兴院士、蓝羽石院士、刘宏院士、郭雷院士、于海斌院士、童小华院士、黄捷教授、石碰院士、宋永端院士、陈本美院士、谢立华院士、孙立宁院士、刘云辉院士、金耀初院士、高会军院士、方守恩教授、黄铁军教授、吴立刚教授等出席论坛。同济大学原副校长顾祥林教授主持论坛。周亚明在致辞中表示,本次论坛聚焦自主智能无人系统,是人工智能重要

2025-06-10
自主智能无人系统全国重点实验室冯恺睿教授团队在《美国科学院院刊》发表强化学习助力气候适应研究新成果

近日,自主智能无人系统全国重点实验室冯恺睿研究员作为第一作者,与美国普林斯顿大学、罗格斯大学合作,在《美国科学院院刊》(PNAS)发表题为《基于强化学习的自适应气候适应策略:纽约曼哈顿海岸洪水风险管理应用》的研究论文。该研究创新性地将强化学习(Reinforcement Learning, RL)技术引入气候变化适应决策领域,为全球沿海城市应对海平面上升及极端气候风险提供了高效动态解决方案。突破传统局限,强化学习优化动态决策传统气候适应模型多依赖静态风险评估,难以动态整合实时观测数据与决策优化。冯恺睿团队将强化学习技术应用于纽约曼哈顿海岸防护策略设计,通过构建智能决策代理系统,模拟海平面上升(SLR)观测数据与防护工程(如防波堤高度调整)、多策略协同(撤退、改造、防护)的动态关联。研究表明,与传统动态规划等基线方法相比,强化学习模型在中等排放情景(SSP2-4.5)下可降低预期总成本6%-36%,在高排放情景(SSP5-8.5)下成本降幅达9%-77%。同时,该模型显著减少极端气候事件的尾部风险,并在应对“深度不确定性”(如冰盖融化预测偏差)时展现出更强鲁棒性。图1. 不同沿海防护策略

2024-06-14
成果发布—面向自主智能无人系统的仿生感知机理与器件研发

仿生神经形态的智能感知系统是无人系统硬件研发领域的重要研究方向,而人工神经突触器件是构建仿生神经形态系统的重要基础之一。近期,自主智能无人系统全国重点实验室PI、同济大学材料科学与工程学院黄佳教授团队在面向无人系统的感知机理、器件研发和应用等方面取得了系列突破,相关工作成果近期发表Cell子刊(Device)论文1篇,Advanced Materials论文3篇。感知机理方面,为突破人工神经突触器件在智能感知方面需兼具系统本身的稳定性和对外界刺激灵敏性的限制,黄佳教授团队利用自由基的电荷捕获效应,诱导光调控突触行为探索出新型感知机理,发展了在化学环境剧烈变化下仍能正常工作的有机突触晶体管,成功实现了在不同环境条件下的噪声过滤和对比增强特性。为无人系统构建具有可靠性能的神经形态感知系统提供了一种有前景的策略【1】。图1:有机突触晶体管在不同环境条件下的噪声过滤和对比增强特性器件研发方面,由于缺乏具有热稳定性的有机光电神经突触器件,目前仿生视觉感知系统在无人系统高温场景应用仍面临诸多限制。黄佳教授团队基于热稳定半导体聚合物研制了有机高温突触光电晶体管,利用高分子链互穿网络结构设计,在室温至